LnRiLWZpZWxke21hcmdpbi1ib3R0b206MC43NmVtfS50Yi1maWVsZC0tbGVmdHt0ZXh0LWFsaWduOmxlZnR9LnRiLWZpZWxkLS1jZW50ZXJ7dGV4dC1hbGlnbjpjZW50ZXJ9LnRiLWZpZWxkLS1yaWdodHt0ZXh0LWFsaWduOnJpZ2h0fS50Yi1maWVsZF9fc2t5cGVfcHJldmlld3twYWRkaW5nOjEwcHggMjBweDtib3JkZXItcmFkaXVzOjNweDtjb2xvcjojZmZmO2JhY2tncm91bmQ6IzAwYWZlZTtkaXNwbGF5OmlubGluZS1ibG9ja311bC5nbGlkZV9fc2xpZGVze21hcmdpbjowfQ==
LnRiLWhlYWRpbmcuaGFzLWJhY2tncm91bmR7cGFkZGluZzowfQ==
ICAgLnRiLWZpZWxkW2RhdGEtdG9vbHNldC1ibG9ja3MtZmllbGQ9ImJlZWY5M2JkOTNiZWYyNDg5OGFkNTdlY2E3NWZiNTkzIl0geyBmb250LXN0eWxlOiBub3JtYWw7Zm9udC13ZWlnaHQ6IGJvbGQ7dGV4dC1hbGlnbjogbGVmdDtjb2xvcjogcmdiYSggMjU1LCAyNTUsIDI1NCwgMSApO2JhY2tncm91bmQtY29sb3I6IHJnYmEoIDM0LCA2MywgMTUxLCAxICk7cGFkZGluZzogMTBweDsgfSAgLnRiLWZpZWxkW2RhdGEtdG9vbHNldC1ibG9ja3MtZmllbGQ9ImJlZWY5M2JkOTNiZWYyNDg5OGFkNTdlY2E3NWZiNTkzIl0gYSB7IGNvbG9yOiByZ2JhKCAyNTUsIDI1NSwgMjU1LCAxICk7dGV4dC1kZWNvcmF0aW9uOiBub25lOyB9IC50Yi1maWVsZFtkYXRhLXRvb2xzZXQtYmxvY2tzLWZpZWxkPSI3NTg5ZTM4YzAyY2I0MjRmZTRmMWU4Zjg2NjMwODgwNCJdIHsgZm9udC13ZWlnaHQ6IGJvbGQ7dGV4dC1hbGlnbjogbGVmdDtjb2xvcjogcmdiYSggMjU1LCAyNTUsIDI1NCwgMSApO2JhY2tncm91bmQtY29sb3I6IHJnYmEoIDEyOSwgMTc4LCA2OSwgMSApO3BhZGRpbmc6IDEwcHg7IH0gIC50Yi1maWVsZFtkYXRhLXRvb2xzZXQtYmxvY2tzLWZpZWxkPSI3NTg5ZTM4YzAyY2I0MjRmZTRmMWU4Zjg2NjMwODgwNCJdIGEgeyBjb2xvcjogcmdiYSggMjU1LCAyNTUsIDI1NSwgMSApOyB9IC50Yi1maWVsZFtkYXRhLXRvb2xzZXQtYmxvY2tzLWZpZWxkPSIzNzkwZTZmMDJiOTU2Yjk2MGIzOTRjZGNhZmI3ZWFkNyJdIHsgZm9udC13ZWlnaHQ6IGJvbGQ7dGV4dC1hbGlnbjogbGVmdDtjb2xvcjogcmdiYSggMjU1LCAyNTUsIDI1NCwgMSApO2JhY2tncm91bmQtY29sb3I6IHJnYmEoIDI1LCA0MiwgNjEsIDEgKTtwYWRkaW5nOiAxMHB4OyB9ICAudGItZmllbGRbZGF0YS10b29sc2V0LWJsb2Nrcy1maWVsZD0iMzc5MGU2ZjAyYjk1NmI5NjBiMzk0Y2RjYWZiN2VhZDciXSBhIHsgY29sb3I6IHJnYmEoIDI1NSwgMjU1LCAyNTUsIDEgKTsgfSAudGItZmllbGRbZGF0YS10b29sc2V0LWJsb2Nrcy1maWVsZD0iM2I1MGRkOGVhNTU4OTJlZjQ4ZjBlZWRiZWMyNjdiMjEiXSB7IGZvbnQtd2VpZ2h0OiBib2xkO3RleHQtYWxpZ246IGxlZnQ7Y29sb3I6IHJnYmEoIDI1NSwgMjU1LCAyNTQsIDEgKTtiYWNrZ3JvdW5kLWNvbG9yOiByZ2JhKCA1OCwgNzksIDEwMiwgMSApO3BhZGRpbmc6IDEwcHg7IH0gIGgxLnRiLWhlYWRpbmdbZGF0YS10b29sc2V0LWJsb2Nrcy1oZWFkaW5nPSI1YTQ3ZGJkMWRlNjc4OTBiZWE3M2UxZDJjZTMzNjZlZiJdICB7IHBhZGRpbmctdG9wOiAwcHg7bWFyZ2luLXRvcDogMHB4OyB9ICBAbWVkaWEgb25seSBzY3JlZW4gYW5kIChtYXgtd2lkdGg6IDc4MXB4KSB7ICAgICAgICAgIH0gQG1lZGlhIG9ubHkgc2NyZWVuIGFuZCAobWF4LXdpZHRoOiA1OTlweCkgeyAgICAgICAgICB9IA==
More Datasets
Dataset-32: AERPAW Air-to-Ground Channel Sounding and Path Loss Measurements at 3.4 GHz with Linear and Zigzag UAV Trajectories
Lead Experimenter
Anil Gurses, North Carolina State University
Link to Dataset
Dataset Link:
The dataset includes the raw captured signal and metrics from the UAV during the measurement. The SigMF format dataset can be accessed here [link]
Source Code:
The source code for the channel sounder and post-processing script can be accessed here [link]
Equipment and Software Used
LPN on LAM, USRP B210, GNSSDO, Channel sounder software
Description
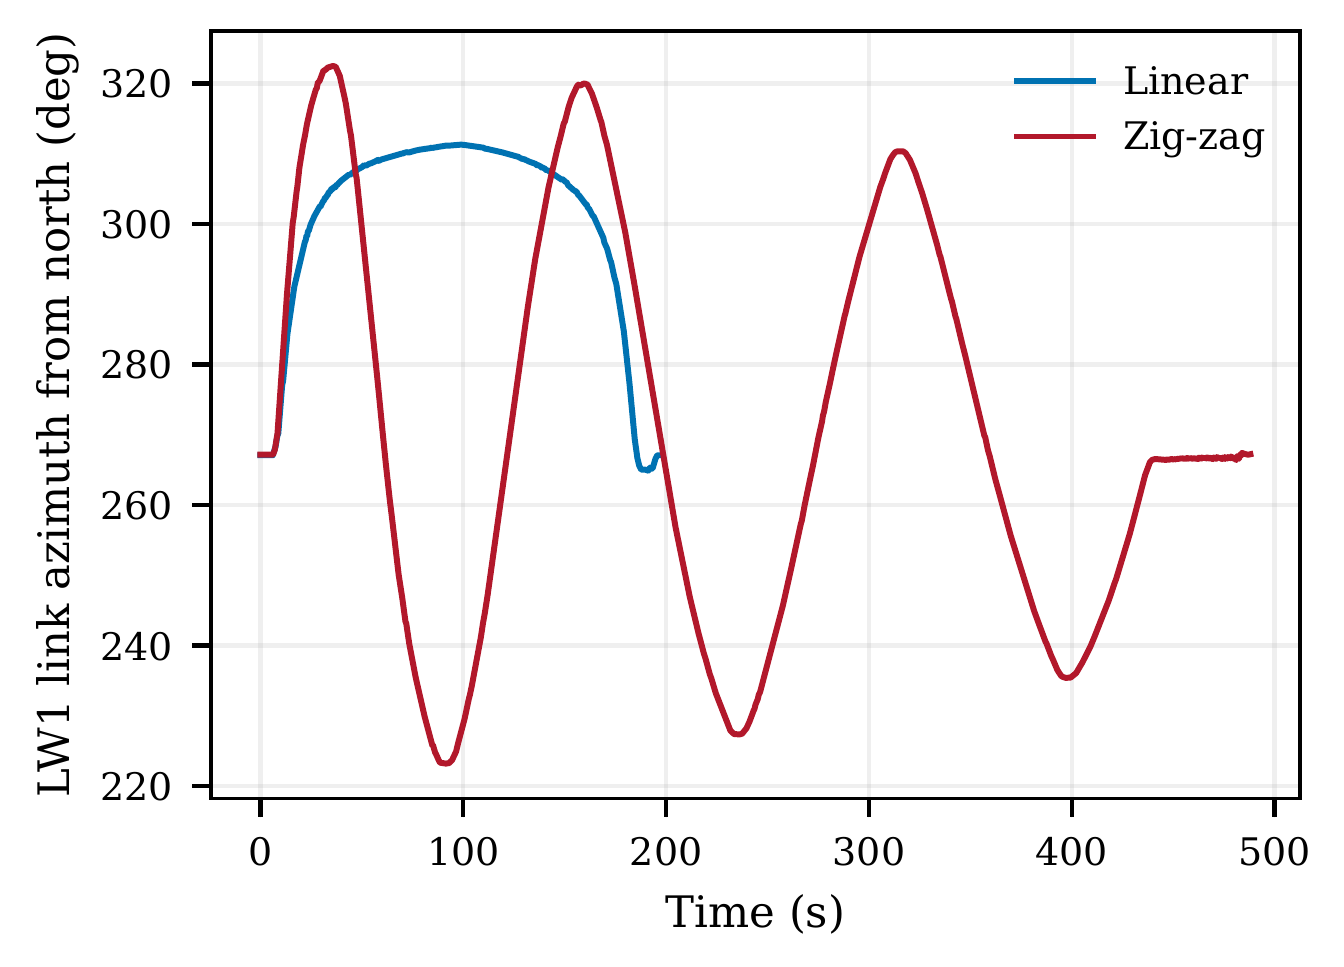
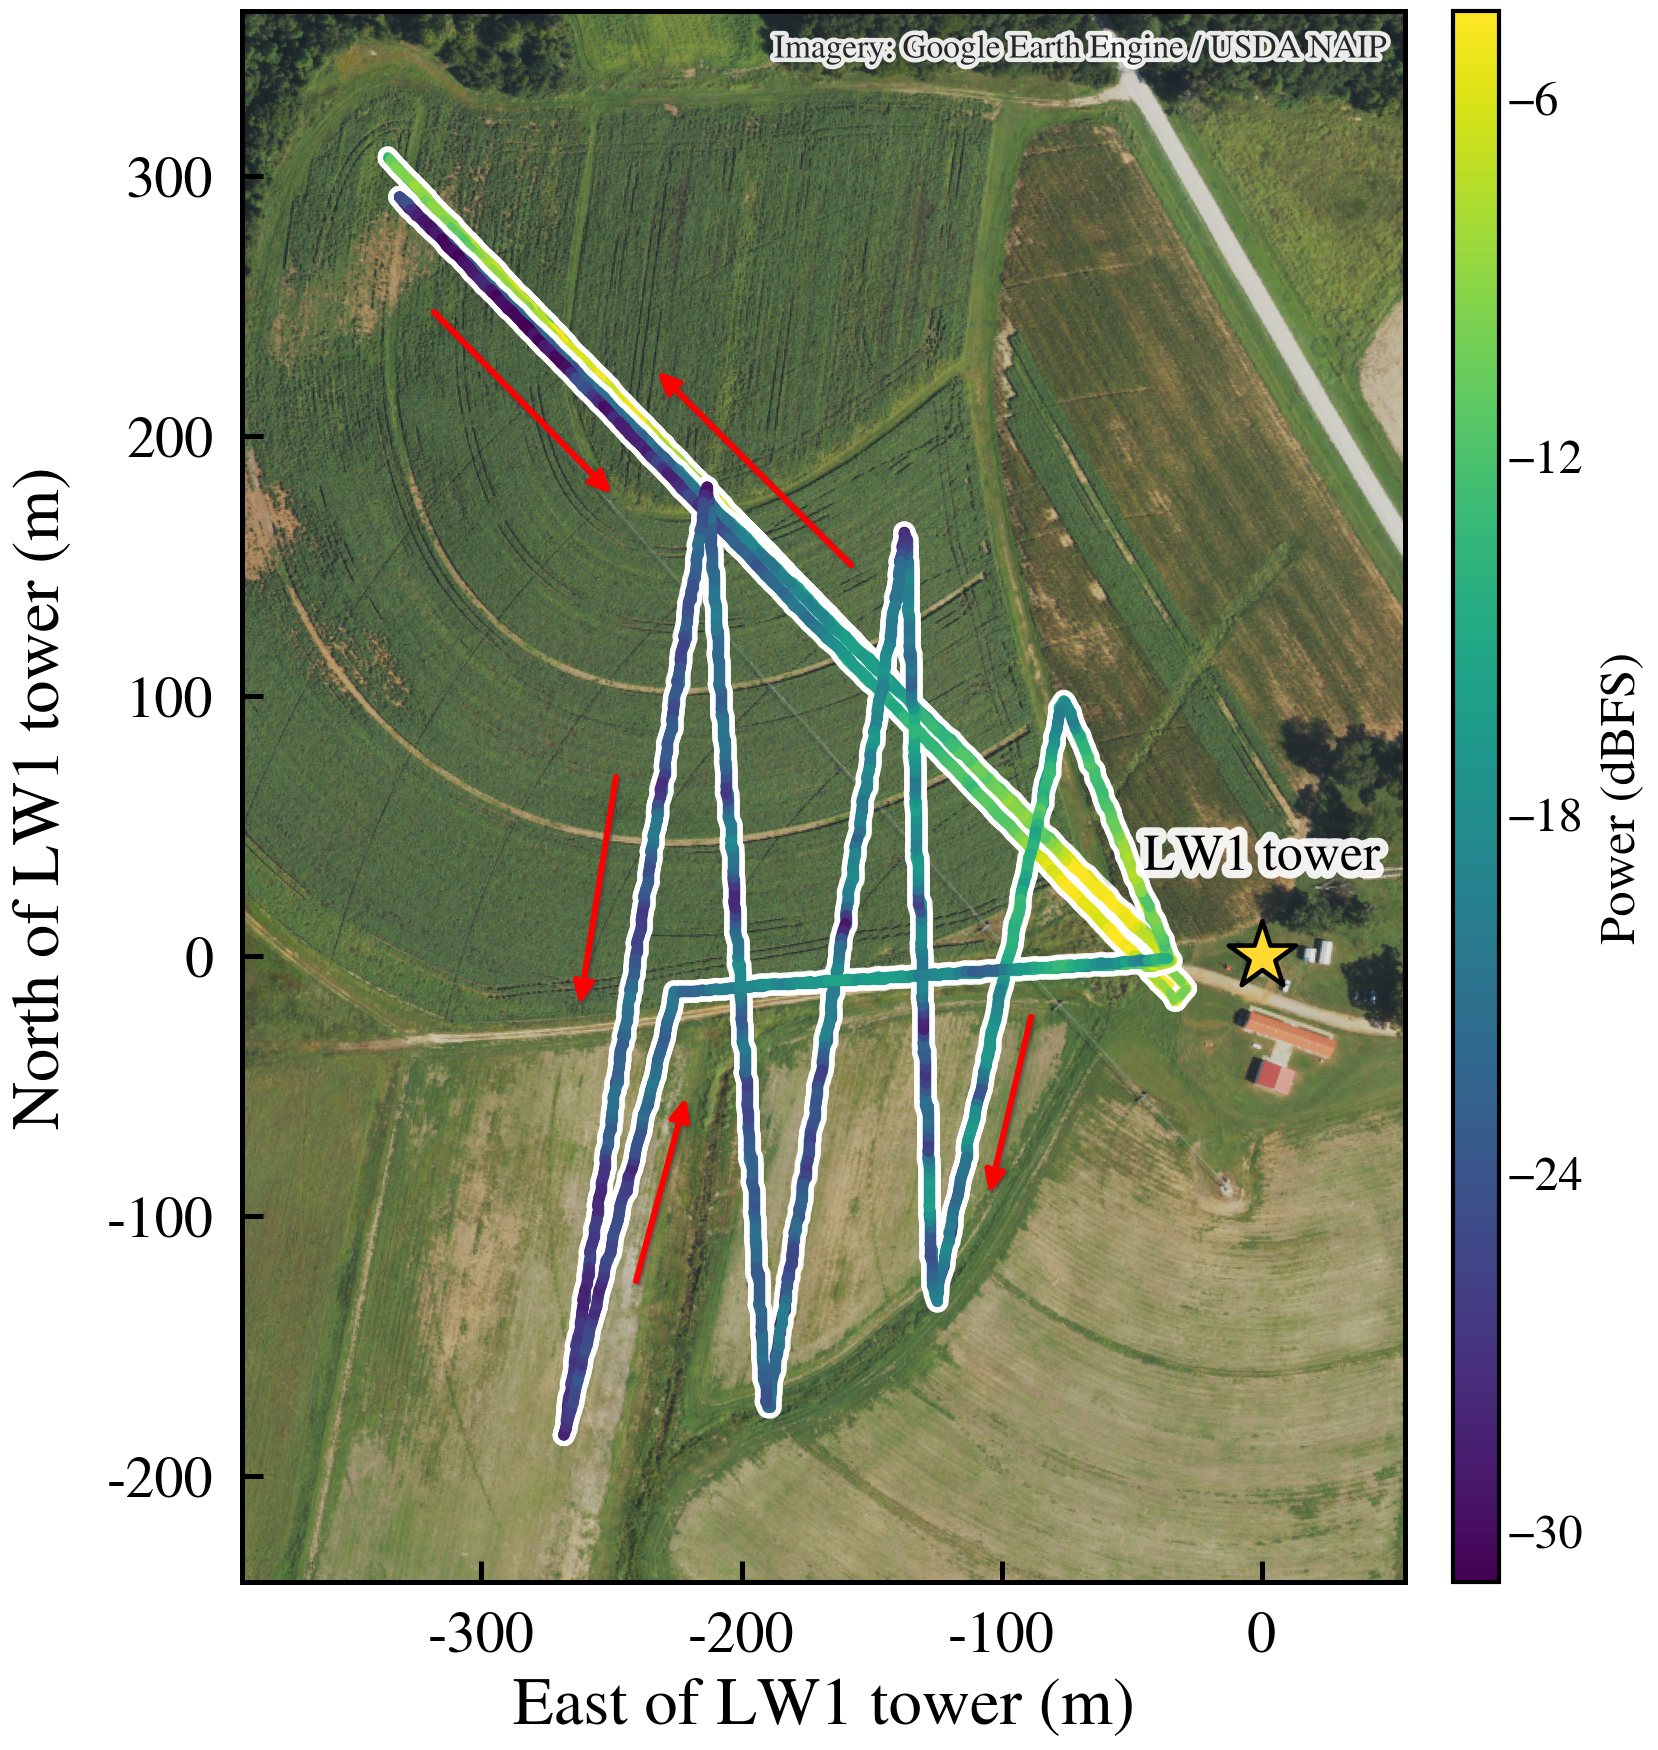
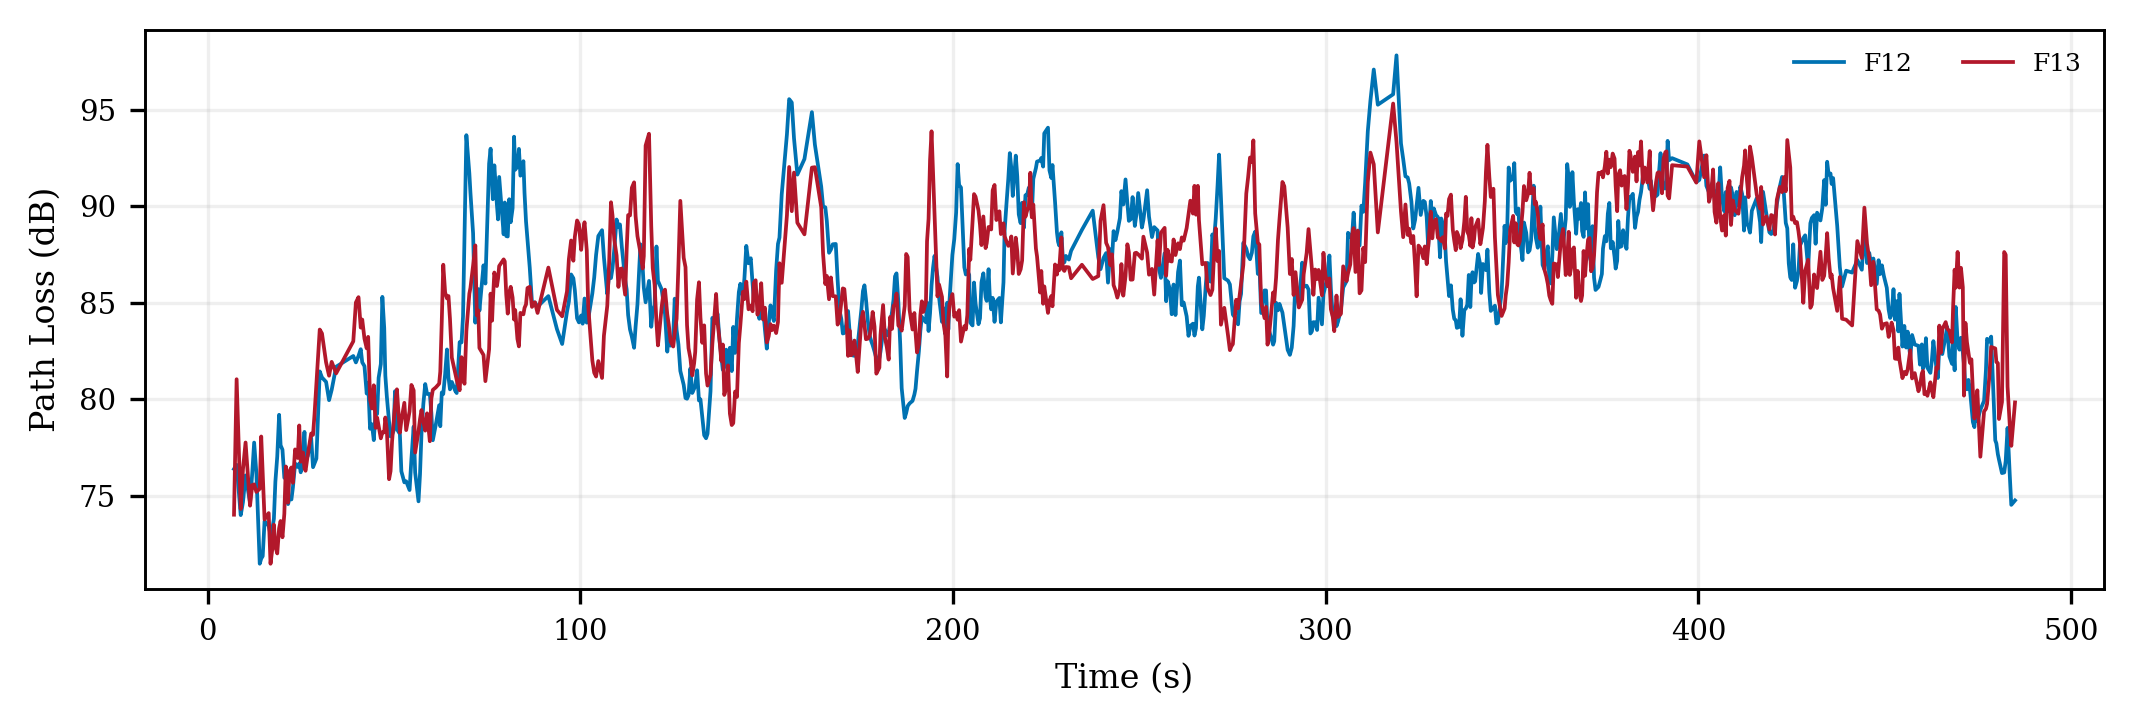
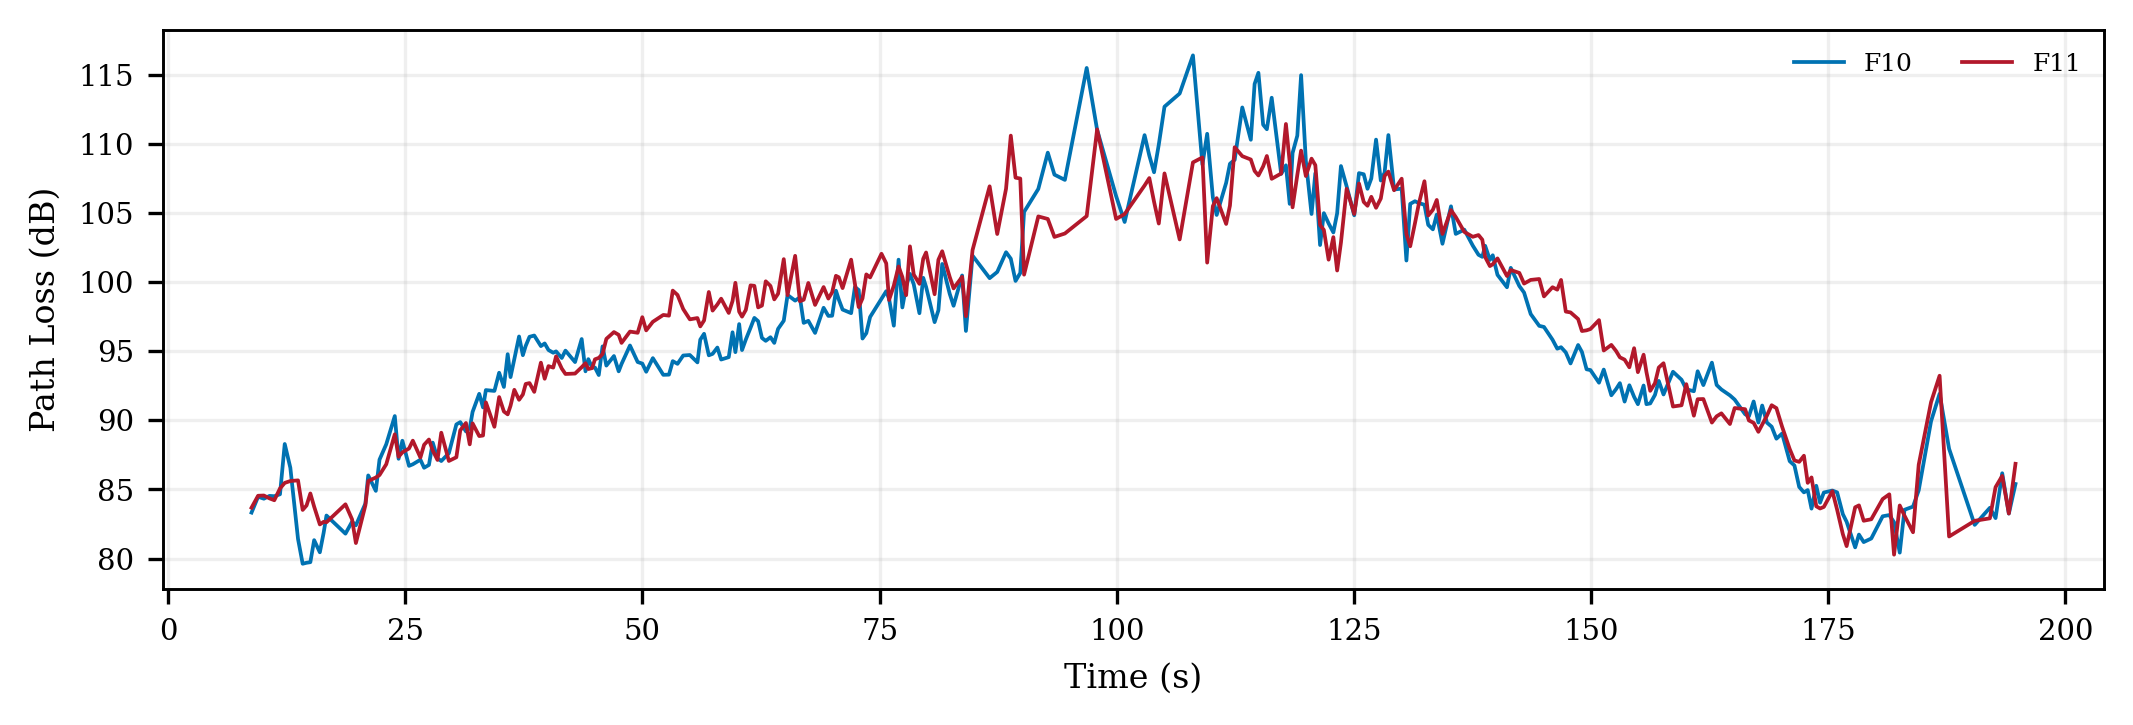
This dataset contains measurements from an air-to-ground channel sounding campaign using a receiver at 3.4 GHz deployed on a UAV. The measurements were collected at the AERPAW Lake Wheeler testbed, with a fixed ground node acting as the transmitter. The dataset includes four UAV flights conducted at an altitude of approximately 60 m, comprising two repeated linear trajectories and two repeated zigzag trajectories. The dataset includes raw I/Q signal captures in SigMF format, UAV position and heading telemetry, processed measurement data in CSV and NPZ formats, and processed propagation metrics such as path loss. This dataset is an extension to Dataset-19.
Representative Results
This dataset includes the raw signal captured for the following trajectories. All the figures below can be generated with the provided GitHub repository.
Potential use cases for this dataset include:
- Wireless Channel Modeling for UAVs
- Digital Twins
- Interference Management and Channel Estimation